


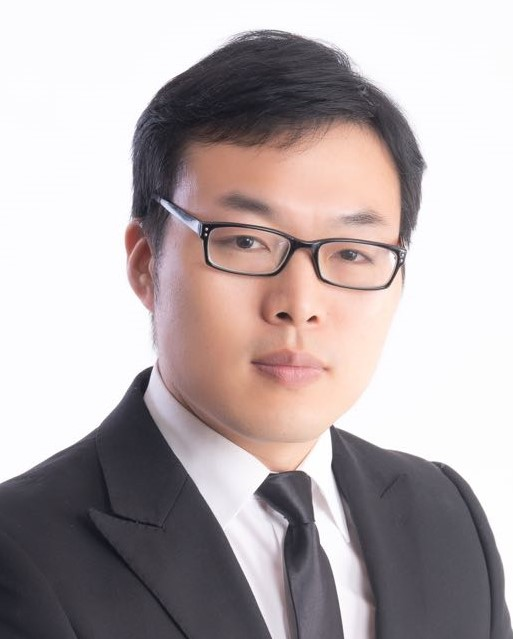
个人简介:
张煜,男,博士,山东农业大学教授,博士生导师,国家级海外高层次引进领军人才。现任中国农业工程学会理事及其人工智能与机器人专委会委员、中国农学会青年工作专委会委员及其科学传播专家、中国教育发展战略协会人才专委会常务理事、耕地质量智慧监测与地力提升安徽省重点实验室第一届学术委员会委员、浙江省人工智能产业基地理事、国际数字地球学会数字生态专委会委员等多个国内外学术兼职,及中国农业工程学报、IJABE、Engineering-Agriculture、Plant Phenomics等国内外知名学术期刊的编委或青年编委。长期从事传感系统、遥感监测、作物表型解析、农业人工智能、农业机器人、智能植物工场等领域的研究,带领团队在光谱与遥感监测、作物表型组学解析、种质资源鉴定等方面取得了多项创新性成果,面向智慧农业与智慧育种研发了多款高通量作物表型解析平台及装备,承担了国家重点研发计划、浙江省/四川省/河南省重点研发计划等多项国省级重点研发项目。曾在Plant Phenomics、Plant Methods等国际知名学术期刊发表论文50余篇,授权国家发明专利30余项,日本发明专利4项,美国、澳大利亚和国际发明专利各1项,参编英文学术著作1部。获得首届兴智杯全国人工智能创新应用大赛行业赋能决赛一等奖、中国人工智能应用价值解决方案五十强、第十一届教育部春晖杯中国海外留学人员创新创业大赛优胜奖、CISILE中国自主创新金奖、浙江省农业机械科学技术奖二等奖、第二届雄安未来之城场景汇农业智能装备赛道三等奖等国省级奖励,有两项核心技术成果入选2025年中国农业农村重大新技术新产品新场景等学术奖励。
主要研究方向:
主要从事作物表型组学、光谱与遥感监测、农业人工智能、农业机器人、种质资源鉴定与新品种选育、智能植物工厂等领域的研究。
团队立足现代农业产业一线,紧跟时代科技前沿,致力于智慧农业学科交叉创新和产学研技术融合创新。团队科研环境自由开放,鼓励产学研合作、科技成果转化与工程化落地,鼓励并提供国内外学术交流、留学访学及会议机会拓展学术视野,支持企事业实习锻炼,助力未来职业发展。招收培养作物学专业智慧农业、作物栽培学与耕作学、作物遗传育种、农艺与种业、基因组学与生物信息学、计算机科学与技术、电子信息科学与技术、智能科学与技术、仪器科学与技术、光学工程、机电工程、农业工程等方向的博士、硕士研究生,具备一定编程能力与英语读写能力者会优先考虑。
诚挚邀请各位有志于作物表型组学、智慧农业、智慧育种、智能植物工厂等领域深耕的博士后、博士、工程师及青年教师加盟,也期待国内外相关企业来访交流与洽谈合作。
近年来主持主要代表性国省级项目或课题:
1. 国家重点研发计划(部省联动项目)课题,长三角区域无人化智慧农场技术集成与示范,2025.12-2028.11。
2. 2024年河南省重点研发专项课题,面向大田玉米的植株信息高通量获取智能移动平台研制与应用,2024.12-2027.11。
3. 浙江省2024 年度“尖兵”“领雁”研发攻关计划课题,浙江优质食味稻高产抗逆关键技术研究,2024.1-2026.12。
4. 2024年四川省区域创新合作研发专项课题,水稻AI病虫害识别与防治关键技术装备研究,2024.1-2025.8。
5. 日本NARO创新创造研究基金项目(NIP),基于人工智能技术桃树细菌穿孔病的自动检测,2020.4-2022.3。
6. 日本国家创新创造强化研究推进事业项目课题,人工智能技术在马铃薯病虫害异常情况的识别技术与应用,2019.12-2022.11。
7. 日本国立农业食品产业技术综合研究机构理事长交付金项目课题,水田稻虱虫图像自动识别及计数系统的开发,2019.9-2021.8。
8. 日本国家新能源产业技术综合研究机构(NEDO)委托基金项目课题,人工智能在人工光植物工厂植物表型解析方面应用的先端研究. 2017.12-2019.05。
9. 日本科学研究费助成事业项目课题,基于计算机视觉的植物多视角图像获取与三维重建相关的表型解析研究. 2014.04-2017.03。
10. 日本经济产业省战略基盘技术高度化支援视事业(用于公共基础设施老化监视的多功能高精度传感计测系统的研究开发)课题,高可靠性高精度石英MEMS倾角传感器的设计与开发--石英各向异性三维刻蚀模拟系统的研究与开发. 2012.4-2014.3。
近年来主要代表性知名期刊论文:
1. X. Zhang, S. Li, M. Wang, T. Wang, L. Zhou, C. Shi, J. Tang, J. Wang, G. Xiong, Y. Zhang, S. Jin, Y. Ding, Y. Wu. Early screening of salt-tolerant and high-yielding rice varieties via low-cost UAV data. Plant Phenomics. 8(2): 100196. 2026.
2. S. Jin, D. Li, T. Yun, J. Tang, K. Wang, S. Li, H. Yang, S. Yang, S. Xu, L. Cao, H. Xia, Q. Guo, Y. Zhang, D. Jiang, Y. Ding. Deep learning for three-dimensional(3D) plant phenomics. Plant Phenomics, 2025, 7(4): 100107.
3. P. Teng, Y. Zhang, T. Yamane, M. Kogoshi, T. Yoshida, T. Ota, J. Nakagawa. Accuracy Evaluation and Branch Detection Method of 3D Modeling Using Backpack 3D Lidar SLAM and UAV-SfM for Peach Trees during the Pruning Period in Winter. Remote Sensing, 15(2), 408.2023.
4. Y. Oishi, H. Harshana, Y. Zhang, R.Sugiura. Automated Abnormal Potato Plant Detection System Using Deep Learning Models and Portable Video Cameras. ISPRS Journal of Photogrammetry and Remote Sensing.104(15).2021.
5. X.Lu, E.Ono, S.Lu, Y.Zhang, P.Teng, M. Aono, Y.Shimizu, F.Hosoi, K.Omasa. Reconstruction method and optimum range of camera shooting angle for 3D plant modeling using a multicamera photography system. Plant Methods. 16:118.2020.
6. P. Teng, Y. Zhang, M. Aono, Y. Shimizu, F. Hosoi and K. Omasa. Estimation of ground surface and accuracy assessments of growth parameters for a sweet potato community in ridge cultivation. Remote Sensing. 11(12), 1487.2019.
7. Y. Zhang, P. Teng, M. Aono, Y. Shimizu, F. Hosoi and K. Omasa.3D monitoring for plant growth parameters in field with a single camera by multi-view approach. Journal of Agricultural Meteorology 74(4), 129-139. 2018.
8. C.Li, H.Ban, W.Cai, Y.Zhang, Z.Li, Kaoru Fujimoto,Direct synthesis of iso-butane from synthesis gas or CO2over CuZnZrAl/Pd-βhybrid catalyst,Journal of Saudi Chemical Society,21(8),974-982,2017.
9. Y. Zhang, P. Teng, Y. Shimizu, F. Hosoi and K. Omasa. Estimating 3D Leaf and Stem Shape of Nursery Paprika Plants by a Novel Multi- Camera Photography System. Sensors.16(874):1-18. 2016.
10. P. Teng, Y. Zhang, Y. Shimizu, F. Hosoi and K. Omasa. Accuracy Assessment in 3D Remote Sensing of Rice Plants inPaddy Field Using a Small UAV. Eco-Engineering28(4),107-112. 2016.
近年来主要代表性授权国家发明专利
1. 器官检测:基于视觉的玉米果穗表型参数计算方法、系统及装置,专利号:ZL202410281761.2,中国;基于视觉的植物叶片表型数据分析方法、系统及装置,专利号:ZL202411147759.2,中国;
2. 根瘤三维重建:基于机器视觉的植物根瘤检测方法、系统及装置,专利号:ZL202411144252.1,中国;基于三维点云的根瘤检测方法、系统及装置,专利号:ZL202511293312.0,中国;
3. 根系三维重建:基于三维点云的直根系主根点云提取方法、系统及装置,专利号:ZL202511203251.4,中国;根系点云骨架漏检及补全方法、系统及装置,专利号:ZL202511695113.2,中国;根系点云骨架的提取方法、系统和装置,专利号:ZL20251914281.X,中国;
4. 株型三维重建:待测物体三维表型测量方法、系统及装置,专利号:ZL202311598872.8,中国;待测物体点云去噪方法、系统及装置,专利号:ZL202311684329.X,中国;任意株高三维重建方法、系统及装置,专利号:ZL202410297655.3,中国;基于容器成像畸变的图像校正方法、系统及装置,专利号:ZL202410777431.2,中国;基于可视外壳的稠密点云去噪方法、系统及装置,专利号:ZL202411095691.8,中国;
5. 除草机器人:基于多传感器融合除草机器人定位方法、系统及装置,专利号:ZL202410112929.7,中国;
6. 协作机器人:一种协作机器人的逆运动学求解方法,专利号:ZL202210671190.4,中国;
7. 机器人运动规划:一种多自由度机器人的空间运动规划方法,专利号:ZL202011288840.4,中国;一种机器人笛卡尔空间的运动规划方法,专利号:ZL202110471291.2,中国;
8. 病害监测:植物生长阶段病害植株的自动检测及预警系统,专利号:特許第7627937号,日本;植物初始生长期病害植株的自动检测及预警系统,专利号:特許第7627938号,日本;植物生长阶段病害叶片的自动检测及报警系统,专利号:特許第7627939号,日本;
9. 智能植物工厂表型系统:人工光型植物工厂群组表型监测系统,专利号:特許第7520299号,日本;人工光型植物工厂群组表型分析系统,专利号:WO 2020-170939(PCT),国际专利;人工光植物工厂的群体表型系统,专利号:US20220142038,美国;
10. 智能农业装备:长续航汽油-电动混合智能遥控田间耕作机,专利号:2020102691,澳大利亚。
近年来主要代表性标准:
长三角地方标准:《长三角区域智慧农场粮食作物地面物联网数据采集技术规范》
联系方式:
通讯地址:山东省泰安市泰山区岱宗大街61号山东农业大学农学院/山东农业大学创新研究院
邮编:271018
电子邮箱:yuzhang2026@sdau.edu.cn; zhangyuroad@foxmail.com.

